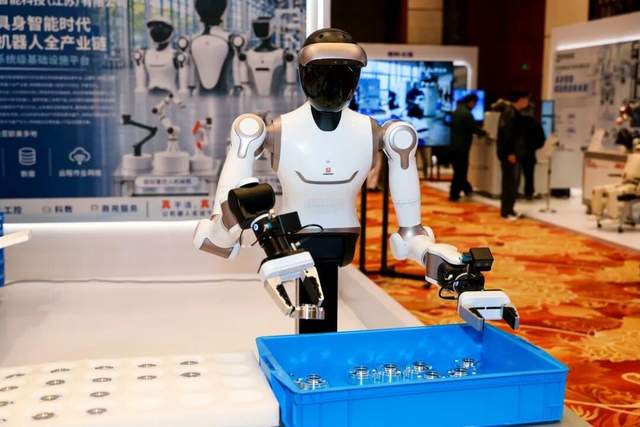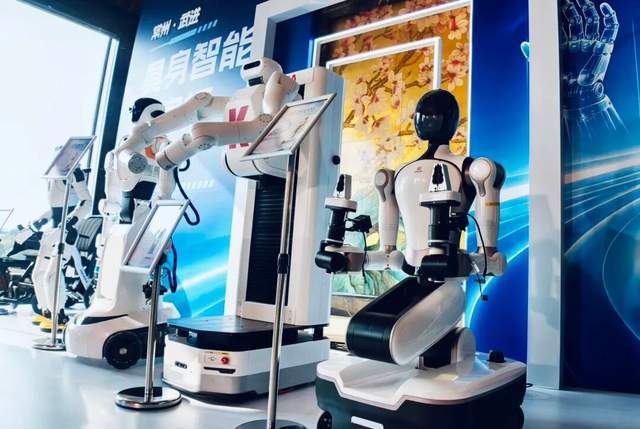
量子位报道,睿尔曼智能郑随兵在谈及机器人落地时提出三项判断标准:质量、经济性、稳定性。他同时表示,具身智能的真正价值是“把人的经验、技能复刻出来”。这一表述把讨论重心从模型能力拉回到产品化条件。
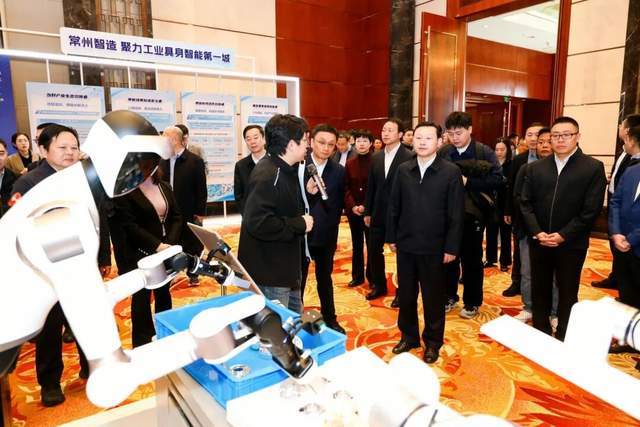
三项标准指向的是交付而非演示
质量、经济性、稳定性放在一起,实际上对应机器人从样机走向规模使用的三道关口。质量决定设备能否长期承担任务,经济性决定客户是否愿意为替代人工付费,稳定性决定它在真实场景中会不会频繁停机、需要人反复介入。对具身智能而言,演示视频里的流畅动作并不等于可交付产品,郑随兵的排序更像是对行业当前阶段的一种提醒:先把可靠性做扎实,再谈能力上限。
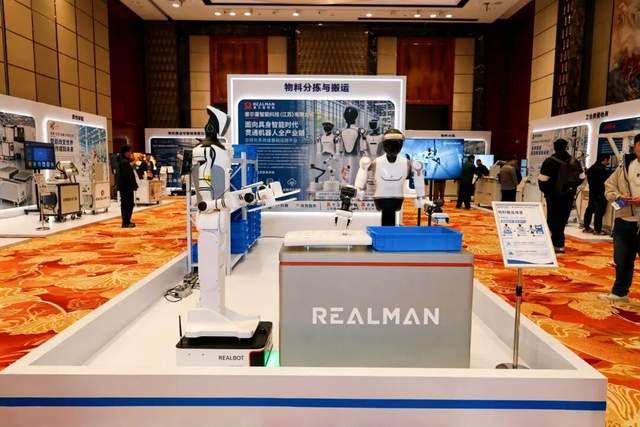
“复刻经验与技能”是另一种价值主张
把具身智能的价值定义为复刻人的经验与技能,意味着评价尺度从“像人一样动作”转向“能否承接具体工种的手艺”。这一说法隐含了对数据与训练路径的要求:经验往往存在于老师傅的操作细节中,难以用通用语料覆盖。对机器人厂商来说,能否在特定工序上稳定还原这些细节,比追求通用性更接近商业落地。
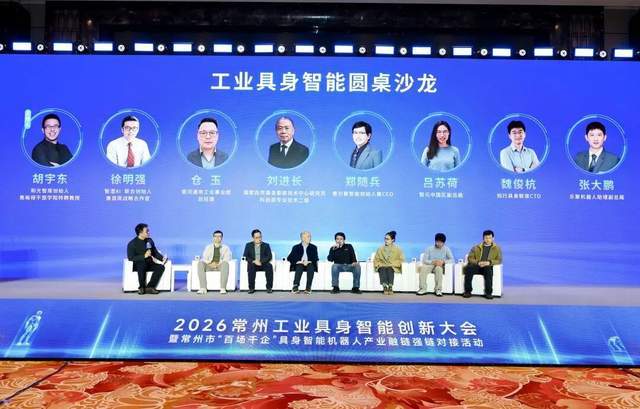
落地节奏取决于场景选择
三项标准也解释了为何机器人落地常呈现“先窄后宽”的路径。质量与稳定性需要在有限场景中反复验证,经济性则依赖批量与维护成本摊薄。郑随兵未在报道中给出具体产品参数或时间表,但其判断框架可用于观察国内具身智能企业的分化:一类继续堆叠通用能力,一类转向可核算投入产出的具体岗位。
对国内用户而言,这套标准提供了一个更务实的观察角度:判断机器人产品时,先看它能否稳定干活、算得过来账,再看它有多“聪明”。
来源:量子位 查看原文 (本文基于公开信息整理改编)